
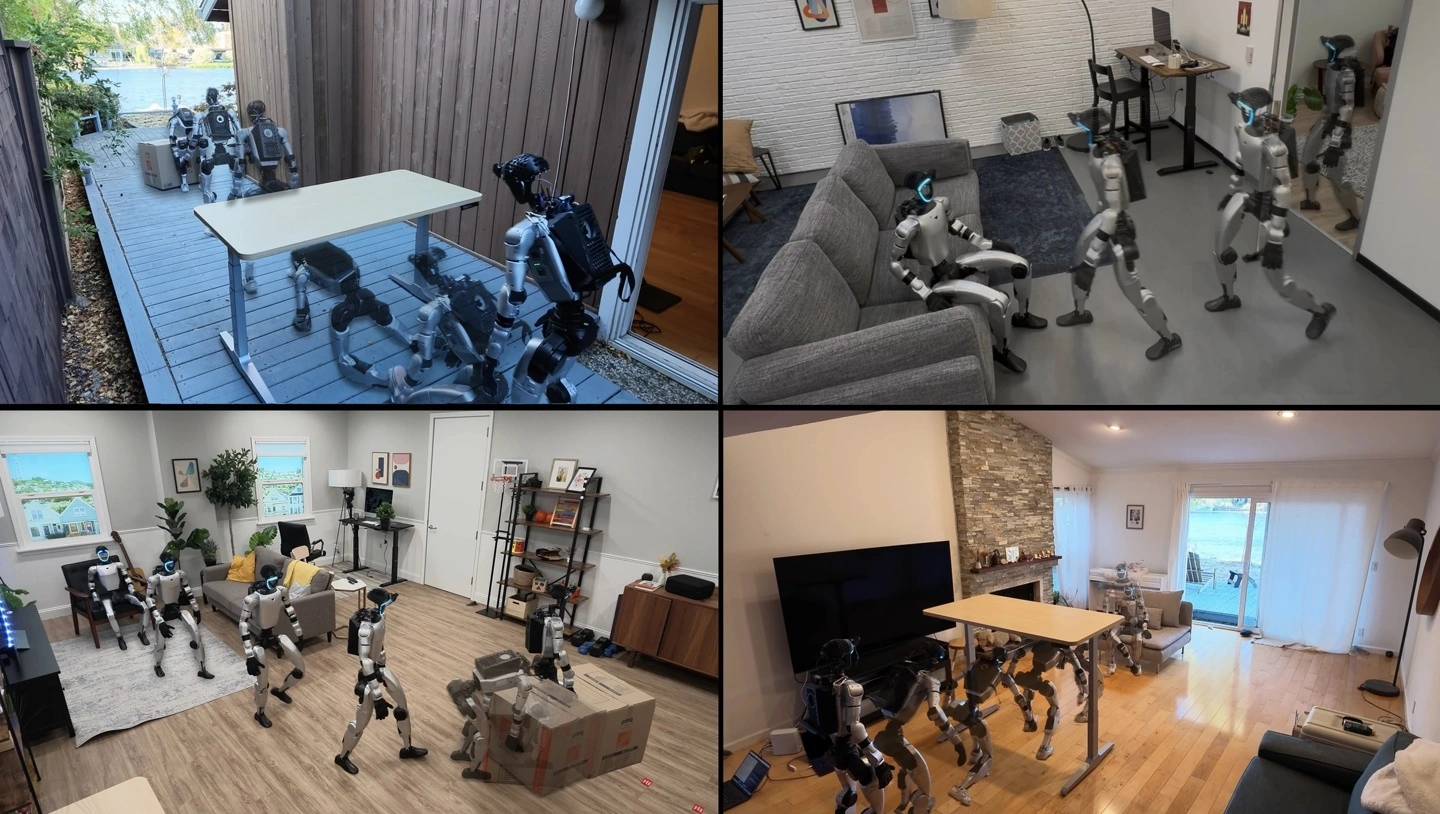
IT之家 11 月 7 日消息,當地時間 11 月 4 日,蘋果研究團隊在預印本平臺 arXiv 提交論文《Perceptive Humanoid Motion from Simulation》,披露了人形機器人自主控制系統 HALO。

研究團隊還公開了數據生成、模型訓練和部署代碼,涵蓋動作生成、動作跟蹤、任務編排以及仿真和真實機器人運行等環節。
在落地階段,研究團隊採用宇樹科技 G1 人形機器人,背部加裝了專用 3D 打印保護外殼,內置一臺 Mac mini(M4 Pro 芯片,64GB 統一內存),Mac mini 負責在機載端實時推理計算開銷較大的 Orchestrator(VLM)與 Motion Generator(DiT);G1 自帶的板載芯片則專注高頻運行 Tracker(RL 策略網絡)。
執行任務時,HALO 由三個層級協同控制。最上層是基於視覺語言模型(VLM)的任務編排模塊,默認採用千問 Qwen3.6-35B-A3B,系統也可選擇通過 API 調用雲端模型;中間的動作生成層採用另一款千問模型 Qwen3.5-2B;底層則是經強化學習、策略蒸餾等步驟訓練的動作跟蹤器,以每秒 50 次的頻率運行。
據論文披露,研究團隊在 6 個未預先掃描或建圖的真實環境中開展 360 次單項任務測試,平均成功率為 91%。
針對長序列複合任務,在單一真實場景,各進行 10 次測試,3 種組合平均成功率為 70%;其中最複雜的“俯身通過障礙 — 走向目標 — 推箱子”10 次測試成功 5 次,成功率為 50%。
據介紹,研究團隊使用 250 張英偉達 H100 GPU,耗時約 48 小時合成主要訓練數據。動作生成器通過模仿學習訓練,使用 64 張 B200;動作跟蹤器經強化學習、策略蒸餾等步驟訓練,使用 4 張 H100。

不過,仿真生成數據並未完全擺脫人工參與。團隊表示新增物理任務仍需人工編寫提示詞、設計動作關鍵幀,部分動作還使用了人類視頻或動捕素材。
研究團隊同時指出,目前機器人主要依賴視覺感知,難以直接感知接觸情況;當物體離開相機視野或被遮擋時,涉及較多接觸的任務表現會下降。加入觸覺感知將是後續改進方向之一。
IT之家附相關鏈接:
廣告聲明:文內含有的對外跳轉鏈接(包括不限於超鏈接、二維碼、口令等形式),用於傳遞更多信息,節省甄選時間,結果僅供參考,IT之家包含外鏈的文章均包含本聲明。
來源:IT之家