
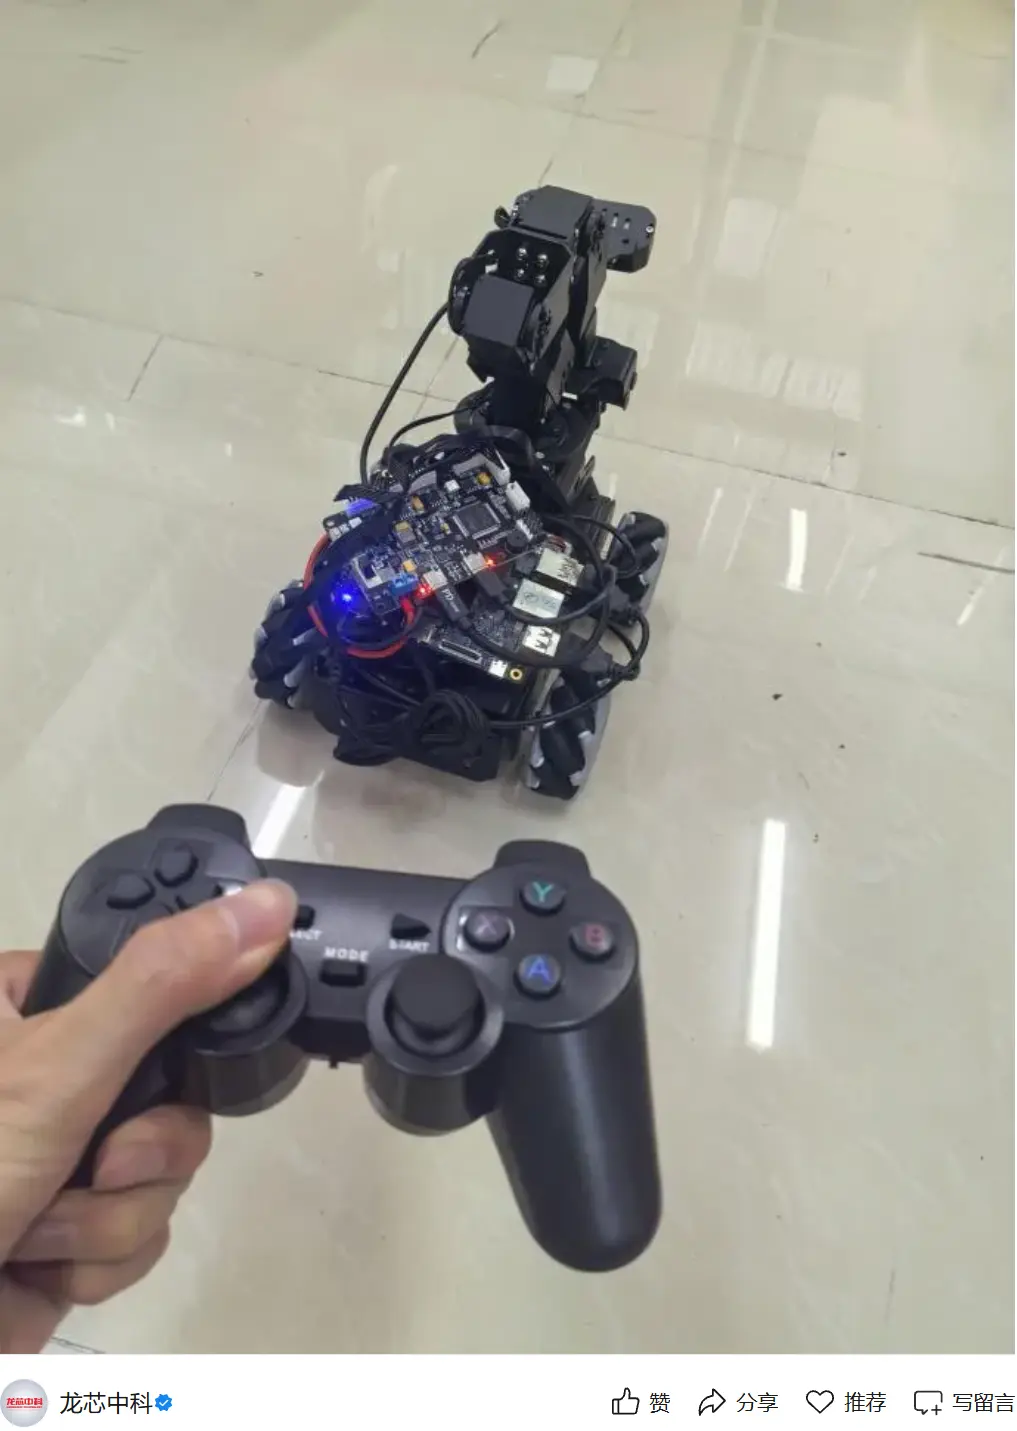
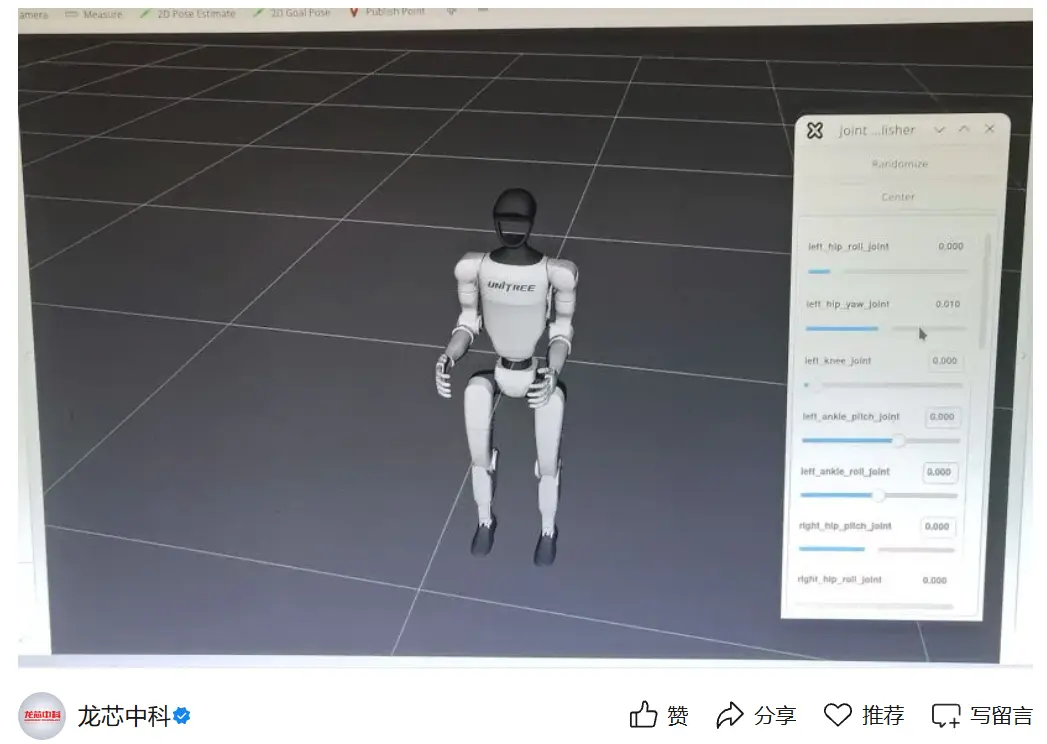
IT之家 11 月 11 日消息,龍芯中科昨日宣佈,基於自研智能機器車完成 ROS2 Jazzy 版本的全棧移植,貫通建圖定位、手柄遙控、機械臂控制與深度視覺的完整鏈路。整車由龍芯 2K3000 處理器統一調度,具備環境感知與目標抓取能力。
ROS2(IT之家注:機器人操作系統第二版,Robot Operating System 2,機器人領域主流的開源中間件框架)憑藉跨平臺與分佈式通信特性,將傳感器、算法與執行器連成可複用的網絡。本次全棧移植驗證形成了一套可複用的國產機器人開發方案。
其核心算力來自龍芯 2K3000。該芯片採用 12nm 製程,集成 8 個基於自主龍架構的 LA364E 處理器核心,主頻最高 2.5GHz。緩存配置為一級指令與數據緩存各 64KB,二級緩存共享 6MB。
龍芯方面披露,其單核性能可對標 ARM Cortex-A76 級別處理器,實測 SPEC CPU 2006 Base 單核定點分值達到 30 分。
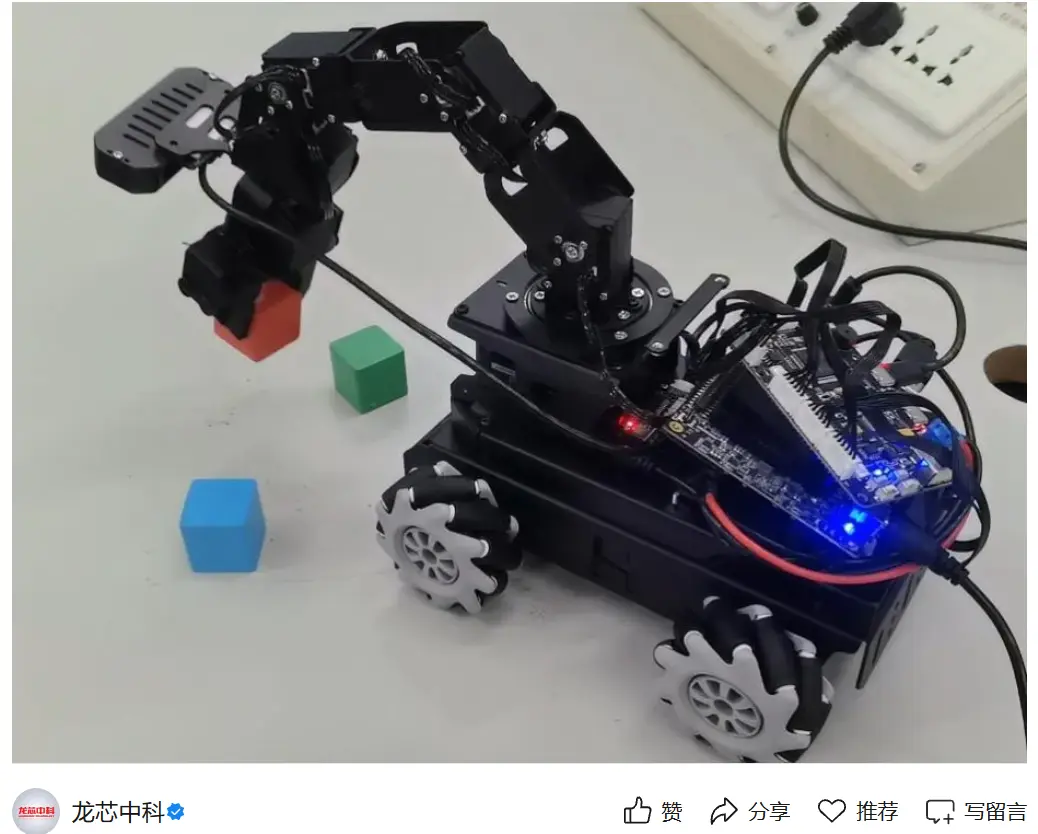
感知系統分為兩條鏈路。車身側置激光雷達負責平面感知,機械臂末端的深度相機負責三維深度感知。龍芯針對室內場景完成參數校調,配合里程計互補,提升定位穩定性與建圖完整度。
底盤控制方面,小車搭載麥克納姆輪,通過組合四個電機轉速,實現前後、橫移、旋轉與斜向的全向運動。主控板直插 USB 手柄,龍芯自研程序將搖桿量翻譯為速度指令,並設有死區過濾與安全使能鍵。
龍芯方面表示,後續將補齊急停與看門狗功能,將動作組接入上層程序,並推進檢測與點雲融合的三維目標定位。從建圖定位到機械臂抓取的完整鏈路,驗證了龍芯 2K3000 在機器人運算處理與實時控制場景中的可行性,可為工業自動化、智能倉儲等原型開發提供參考方案。
來源:IT之家